Jak działa samochód autonomiczny i skąd „wie”, co dzieje się na drodze?
Samochód autonomiczny to zaawansowany system robotyczny, który interpretuje świat w czasie rzeczywistym, wykorzystując dziesiątki sensorów. Pojazd ten przetwarza terabajty danych strumieniowych, by bez udziału człowieka bezpiecznie poruszać się po miejskiej dżungli.
Błąd ludzki stanowi absolutnie główną przyczynę tragedii na drogach. Analizy bezpieczeństwa ruchu wskazują, że zmęczenie, alkohol, przekroczenie prędkości czy zwykła nieuwaga odpowiadają za około 90% wszystkich wypadków komunikacyjnych, co bezpośrednio potwierdzają dane polskiego Instytutu Transportu Samochodowego [Źródło 1]. Przejęcie kontroli przez algorytmy sztucznej inteligencji ma wyeliminować słabości ludzkiej percepcji.
Zmysły maszyny: Jak pojazd autonomiczny postrzega otoczenie?
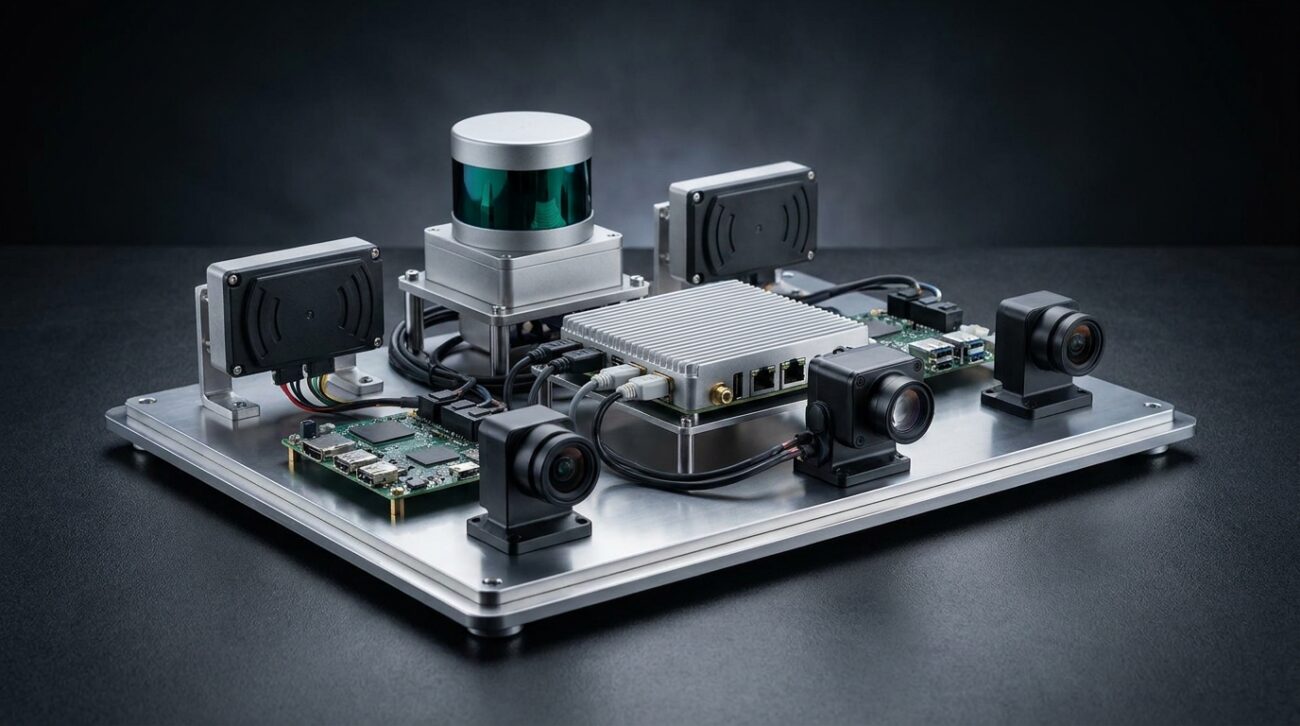
Skuteczna percepcja pojazdu wymaga zintegrowanego zestawu czujników, ponieważ żadne pojedyncze urządzenie optyczne nie jest w pełni uniwersalne. Trzystopniowy proces podejmowania decyzji zaczyna się od zgromadzenia surowych danych otoczenia za pomocą zaawansowanego sprzętu pokładowego.
- Kamery wysokiej rozdzielczości: Pełnią funkcję „oczu” systemu. Odpowiadają za rozpoznawanie barw, odczytywanie znaków drogowych, monitorowanie sygnalizacji świetlnej oraz śledzenie linii na jezdni. Ich główną słabością jest jednak olbrzymia podatność na trudne warunki pogodowe i ostre światło słoneczne.
- Radary: Wykorzystują fale radiowe do niezawodnego określania odległości oraz prędkości innych uczestników ruchu. Działają perfekcyjnie w gęstej mgle, śnieżycy czy ulewie, wypełniając luki informacyjne w momentach, gdy kamery stają się bezużyteczne.
- LiDAR (Light Detection and Ranging): To potężny skaner laserowy wysyłający miliony impulsów światła podczerwonego na sekundę w promieniu 360 stopni. Mierząc czas powrotu promienia (Time-of-Flight), buduje w pamięci komputera chmurę punktów (Point Cloud) – trójwymiarowy, niezależny od oświetlenia model otoczenia o centymetrowej precyzji.
- Czujniki ultradźwiękowe: Emitują fale dźwiękowe o wysokiej częstotliwości. Są kluczowe do mapowania przeszkód znajdujących się tuż przy samym zderzaku, co jest niezbędne w trakcie zautomatyzowanego parkowania w ciasnych przestrzeniach.
Fuzja Czujników (Sensor Fusion): Dlaczego jeden sensor to za mało?
Fuzja czujników to skomplikowany algorytmiczny proces łączenia danych strumieniowych z kamer, skanerów i radarów w jeden absolutnie spójny wektor wiedzy 3D. Eliminacja szumów informacyjnych i weryfikacja krzyżowa sygnałów to warunek konieczny dla bezpiecznej jazdy.
Komputer pokładowy nie „widzi” świata w sposób znany człowiekowi. System identyfikuje, że obiekt przed maską to przechodzień, tylko dlatego, że w ułamku sekundy nakłada na siebie kilka strumieni analitycznych. Kamera rozpoznała ludzką sylwetkę, LiDAR określił odległość oraz fizyczną strukturę obiektu z dokładnością do kilku centymetrów, a radar za sprawą zjawiska Dopplera ustalił jego wektor ruchu.
W mojej codziennej inżynieryjnej i audytorskiej praktyce zauważyłam, że najczęstszym błędem podczas oceny systemów autonomicznych jest wiara w nieomylność pojedynczego układu optycznego. Najtrudniejszym zadaniem programistów nie jest zmuszenie auta do zobaczenia przeszkody, ale nauczenie algorytmów ignorowania cyfrowych iluzji, odblasków i cieni, co nazywamy „edge cases”, czyli przypadkami brzegowymi [Źródło 2].
Czego nie dowiesz się ze zwykłych poradników? Trzy ukryte fundamenty autonomii
Osiągnięcie pełnej niezawodności wymaga wdrożenia technologii wykraczających poza standardową optykę i mechanikę zderzeniową. To mierzalne perspektywy i mało znane zjawiska techniczne decydują o faktycznym zachowaniu pojazdów na skrzyżowaniach.
Architektura układów Silicon Photonics LiDAR
Zminiaturyzowana Fotonika krzemowa (Silicon Photonics LiDAR) to przełom inżynieryjny, który zrewolucjonizuje produkcję pojazdów bezzałogowych. Zamiast potężnych, obrotowych cylindrów mechanicznych na dachu, układ optyczny zamykany jest w miniaturowym chipie krzemowym, co radykalnie redukuje koszty i ryzyko usterek [Źródło 3]. Najnowsze rozwiązania FMCW LiDAR (Frequency-Modulated Continuous Wave) w tej architekturze mierzą odległość i prędkość przy użyciu fali ciągłej, pozostając odpornymi na zakłócenia od świateł innych aut.
Niewidzialna siatka V2X i mapy HD
Samochód autonomiczny z wyższych poziomów SAE nie jedzie na oślep polegając tylko na obrazie na żywo. Bazuje na mapach wysokiej rozdzielczości (HD Maps), przechowujących układ krawężników, drzew i znaków z dokładnością do centymetra. Uzupełnieniem tego jest system V2X (Vehicle-to-Everything), pozwalający wymieniać informacje bezprzewodowo. Zanim auto dojedzie do skrzyżowania, inteligentna sygnalizacja świetlna (V2I) komunikuje mu, za ile sekund zmieni się światło [Źródło 4].
Śmiertelne ryzyko: Paradoks nadzoru
Zjawisko Supervision Fatigue (Paradoks nadzoru) to jedno z największych wyzwań psychologii transportu w erze półautonomii. Gdy system z poziomu 2 prowadzi pojazd niemal bezbłędnie przez setki kilometrów, układ nerwowy kierowcy ulega drastycznemu rozluźnieniu. Gdy nagle na drodze pojawi się błąd algorytmu, rozproszony uwagą człowiek nie zdąży zareagować, co jest główną przyczyną krytykowanych wypadków na wczesnych etapach adopcji [Źródło 5].
Poziomy autonomii SAE J3016: Kto tak naprawdę prowadzi samochód?
Standard SAE J3016 kategoryzuje pojazdy na sześć oficjalnych poziomów automatyzacji, wyraźnie oddzielając zaawansowane systemy wspomagania od pełnoprawnych robotaksówek. Poniższa matryca pozwala zrozumieć ewolucję odpowiedzialności maszyny wobec człowieka.
Czytaj więcejZwiń
| Poziom SAE | Nazwa Systemu | Kto prowadzi i odpowiada? | Przykłady z rynku |
|---|---|---|---|
| Poziom 0-1 | Brak / Podstawowe wsparcie | Człowiek. Opcjonalny tempomat lub utrzymanie pasa. | Większość klasycznych aut. |
| Poziom 2 | Częściowa automatyzacja | Człowiek musi stale nadzorować drogę (ryzyko Paradoksu Nadzoru). | Autopilot w samochodach Tesla. |
| Poziom 3 | Warunkowa automatyzacja | System jedzie sam w określonych warunkach (np. korek). Człowiek gotów do przejęcia sterów na wezwanie. | Mercedes-Benz Drive Pilot. |
| Poziom 4 | Wysoka automatyzacja | Pełna jazda autonomiczna bez kierowcy bezpieczeństwa na ściśle zmapowanym obszarze (Geofencing). | Komercyjne robotaksówki Waymo w USA. |
| Poziom 5 | Pełna automatyzacja | Sztuczna Inteligencja kieruje zawsze, wszędzie i w każdych warunkach pogodowych. | Faza testów koncepcyjnych. |
LiDAR vs. Vision-Only: Technologiczna wojna gigantów
Kwestia wyboru architektury sensorycznej podzieliła rynek motoryzacyjny na dwa zwalczające się technologicznie obozy. Zdecydowana większość gigantów, takich jak Waymo, Mercedes czy potężne konsorcja azjatyckie, uważa obecność kosztownych skanerów LiDAR i precyzyjnych radarów za absolutny fundament wymaganego bezpieczeństwa wielowarstwowego.
W kontrze do nich stoi strategia Elona Muska i inżynierów Tesli, forsująca podejście „Vision-Only”. Systemy te bazują niemal całkowicie na zaawansowanych sieciach neuronowych głębokiego uczenia (Deep Learning) procesujących obraz z samych kamer. Ich algorytmy symulują trójwymiarową przestrzeń w oparciu o wizualną analitykę, co wciąż stanowi obiekt gorących debat w kręgach naukowych zajmujących się bezpieczeństwem publicznym.
Statystyki bezpieczeństwa i wartość rynku: Twarde liczby z 2026 roku
Empiryczne statystyki wypadkowości udowadniają ponad wszelką wątpliwość, że poprawnie zaprojektowana sztuczna inteligencja z poziomu 4 znacząco deklasuje możliwości poznawcze człowieka na drodze. Bezprecedensowe zbiory danych obrazują kierunek, w którym podąża współczesna mobilność.
Dane firmy Waymo z czerwca 2026 roku, obejmujące ponad 220 milionów mil zrealizowanych bez fizycznego kierowcy, szokują na korzyść maszyn. W porównaniu z kierowcami-ludźmi, pojazdy te charakteryzują się odnotowaniem o 94% mniejszej liczby wypadków skutkujących poważnymi obrażeniami [Źródło 6]. Podobnie imponujący jest spadek o 82% liczby zdarzeń aktywujących poduszki powietrzne [Źródło 7] oraz o 82% mniejsza skala jakichkolwiek kolizji z obrażeniami [Źródło 8]. Tę rewolucję walidują podmioty zewnętrzne. Badanie opublikowane w lipcu 2026 r. przez niezależną organizację badawczą IIHS wykazało, że zautomatyzowane platformy amerykańskiego dostawcy uczestniczyły w 68% mniejszej liczbie incydentów zgłaszanych policji [Źródło 9].
Sytuacja w Europie Środkowej budzi równie ogromne nadzieje analityków. Polski Instytut Transportu Samochodowego wydał prognozy wskazujące, że pełne wdrożenie takich technologii na drogach krajowych może ograniczyć liczbę zdarzeń o ok. 30–33%. Przekłada się to wprost na 6000 wypadków rocznie mniej i możliwość ocalenia życia około 500 osobom w skali roku [Źródło 1].
Tak potężny wpływ społeczny dynamizuje rynki finansowe i przyciąga miliardy dolarów na rozwój infrastruktury sprzętowej (CPU/GPU) wspierającej Deep Learning. Według danych z sierpnia 2026 roku, globalny rynek pojazdów autonomicznych osiągnął wartość ponad 39,26 miliarda dolarów, z ostrymi prognozami wzrostu do 104,36 mld USD przed upływem 2034 roku (wskaźnik CAGR na poziomie 13%) [Źródło 10]. Zdecydowanie szersze kalkulacje zakładające udział pobocznego sektora oprogramowania ADAS, już dziś wyceniają tort rynkowy na niebotyczne 364,08 mld dolarów [Źródło 11].
Podsumowanie procesu technologicznego
Kiedy widzimy na drodze samochód poruszający się całkowicie bez kierowcy, obserwujemy triumf wyrafinowanej inżynierii optycznej połączonej z logiką algorytmów obliczeniowych. Dzięki niezawodnej percepcji radarowej, budowaniu chmur punktów oraz natychmiastowej analityce behawioralnej intencji innych pojazdów, sztuczna inteligencja zyskała „zmysły” potężniejsze od ludzkich – nigdy nie śpi, nie mruga, ani nie daje się zaskoczyć paradoksom zmęczenia.
Bibliografia i źródła
- [Źródło 1] Wpływ automatyzacji na redukcję ofiar na polskich drogach (its.waw.pl)
- [Źródło 2] Zjawiska w obszarze weryfikacji błędów percepcji (synopsys.com)
- [Źródło 3] Architektura układów miniaturowych Silicon Photonics (chip.pl)
- [Źródło 4] Innowacje w infrastrukturze drogowej V2X (foresightauto.com)
- [Źródło 5] Psychologiczne aspekty autonomii z poziomu 2 (motohigh.pl)
- [Źródło 6] Oficjalne raporty bezpieczeństwa NHTSA i analizy śmiertelności (waymo.com)
- [Źródło 7] Baza wiedzy o zdarzeniach aktywujących poduszki powietrzne (waymo.com)
- [Źródło 8] Długoterminowe statystyki bezwypadkowości w aglomeracjach (waymo.com)
- [Źródło 9] Raport niezależny oceniający bezzałogowe przejazdy z 2026 roku (iihs.org)
- [Źródło 10] Raport wartości rynku i estymacje wskaźnika CAGR (marketdataforecast.com)
- [Źródło 11] Prognozy wyceny ekosystemów ADAS w roku 2026 (precedenceresearch.com)
FAQ – najczęściej zadawane pytania
Jakie główne rodzaje czujników wykorzystują samochody autonomiczne do postrzegania otoczenia?
Pojazdy te wykorzystują kamery wysokiej rozdzielczości do rozpoznawania barw i znaków, radary do pomiaru odległości i prędkości w trudnych warunkach, skanery LiDAR do tworzenia precyzyjnych map 3D oraz czujniki ultradźwiękowe do parkowania.
Czym jest proces fuzji czujników (Sensor Fusion)?
To zaawansowany proces łączenia danych strumieniowych z kamer, radarów i LiDAR-ów w jeden spójny model otoczenia 3D, co pozwala na eliminację błędów percepcji i wzajemną weryfikację sygnałów.
Na czym polega niebezpieczeństwo związane z paradoksem nadzoru (Supervision Fatigue)?
Zjawisko to polega na drastycznym rozluźnieniu uwagi kierowcy w autach poziomu 2, który uśpiony niemal bezbłędnym działaniem systemu, nie jest w stanie odpowiednio szybko zareagować w sytuacji krytycznej.
Czym różnią się poziomy autonomii SAE 2, 4 i 5?
Poziom 2 wymaga stałego nadzoru człowieka, poziom 4 umożliwia pełną jazdę bez kierowcy na ściśle wyznaczonym i zmapowanym obszarze, natomiast poziom 5 to pełna autonomia w każdych warunkach pogodowych i drogowych.
W jaki sposób systemy V2X i mapy HD wspierają nawigację pojazdu?
Mapy HD dostarczają precyzyjnych informacji o infrastrukturze z dokładnością do centymetra, natomiast system V2X pozwala na bezprzewodową komunikację auta z otoczeniem, np. z inteligentną sygnalizacją świetlną.
Jakie są statystyczne korzyści z wdrożenia samochodów autonomicznych?
Według danych z 2026 roku, pojazdy poziomu 4 wykazują o 94% mniejszą liczbę wypadków z poważnymi obrażeniami, a ich powszechne wdrożenie w Polsce mogłoby ocalić życie około 500 osobom rocznie.