
Jak dron utrzymuje się w powietrzu i samodzielnie nawiguję?
Zrozumienie tego, jak dron utrzymuje się w powietrzu i samodzielnie nawiguję, wymaga zgłębienia zaawansowanej fizyki oraz współczesnych algorytmów sztucznej inteligencji. Współczesne bezzałogowe statki powietrzne (BSP) to nie tylko wirujące śmigła, ale przede wszystkim latające superkomputery. Osiągnięcie stabilnego zawisu i omijanie przeszkód bez udziału człowieka to triumf inżynierii mechatronicznej, w której każdy ułamek sekundy i każdy stopień nachylenia są nieustannie kalkulowane przez złożone systemy pokładowe.
Jak fizyka pozwala dronom latać i manewrować?
Podstawą utrzymania się quadrocoptera w powietrzu jest wygenerowanie pionowej siły nośnej, która musi skutecznie zrównoważyć lub pokonać siłę grawitacji dążącą do ściągnięcia maszyny na ziemię. Cały ten proces opiera się na III zasadzie dynamiki Newtona, czyli prawie akcji i reakcji. Jak precyzują eksperci z zakresu mechaniki lotu [Źródło 1], silniki bezszczotkowe (BLDC) napędzają śmigła wyprofilowane w taki sposób, aby intensywnie spychały masy powietrza w dół. Zgodnie z fizyką, powietrze oddziałuje na śmigła z identyczną siłą skierowaną ku górze. Gdy generowany ciąg przewyższa ciężar drona, maszyna wznosi się, a gdy siły te się zrównają – przechodzi w tak zwany stan zawisu (hover).
Neutralizacja momentu obrotowego (Torque)
Zjawisko momentu obrotowego sprawia, że obracające się śmigło dąży do obrócenia całego kadłuba drona w kierunku przeciwnym do swojego ruchu. Aby zapobiec niekontrolowanemu wirowaniu maszyny wokół własnej osi, inżynierowie stosują przeciwbieżny układ napędowy. Dwa z czterech silników obracają się zgodnie z ruchem wskazówek zegara (CW – Clockwise), a pozostałe dwa w kierunku przeciwnym (CCW – Counter-Clockwise). W ten prosty, lecz genialny sposób, przeciwnie skierowane momenty obrotowe wzajemnie się znoszą, gwarantując idealną stabilność kadłuba w locie poziomym.
Kontrola ruchu w trzech osiach: Pitch, Roll, Yaw
Przemieszczanie się drona w przestrzeni wymaga precyzyjnego manipulowania prędkością obrotową poszczególnych silników, co pozwala na kontrolowanie trzech głównych osi lotu:
- Pochylenie (Pitch): Aby polecieć do przodu, kontroler lotu zwiększa obroty tylnej pary silników i zmniejsza obroty przedniej. Tył drona unosi się, maszyna pochyla się w przód, a część wektora siły nośnej zamienia się w wektor ciągu poziomego.
- Przechylenie (Roll): Ruch na boki odbywa się analogicznie; by polecieć w prawo, silniki po lewej stronie przyspieszają, a po prawej zwalniają, wymuszając przechył kadłuba w prawą stronę.
- Odchylenie (Yaw): Obrót drona wokół własnej osi pionowej osiąga się poprzez zaburzenie równowagi momentów obrotowych. Chcąc obrócić się w lewo, dron przyspiesza śmigła obracające się w prawo (CW) i spowalnia te obracające się w lewo (CCW).
W jaki sposób dron samodzielnie nawiguje bez udziału operatora?
Nawigacja autonomiczna to zdolność do niezależnego określania własnej pozycji, dynamicznego planowania trasy oraz bezkolizyjnego omijania przeszkód w czasie rzeczywistym. Głównym narzędziem do nawigacji na otwartej przestrzeni jest globalny system pozycjonowania satelitarnego (GNSS). Zwykły moduł GPS zapewnia dokładność rzędu 1,5 do 5 metrów. W zastosowaniach profesjonalnych, takich jak geodezja, wykorzystuje się technologię RTK (Real-Time Kinematic). Dzięki korygowaniu błędów atmosferycznych przez naziemną stację referencyjną, precyzja pozycjonowania wzrasta do 1–2 centymetrów w poziomie [Źródło 2].
Nawigacja w środowisku pozbawionym sygnału GPS (GPS-Denied)
Prawdziwym wyzwaniem dla algorytmów nawigacyjnych jest lot w tunelach, gęstych lasach lub strefach celowego zagłuszania sygnału (jammingu). W takich warunkach drony przełączają się na systemy wizyjne i inercyjne. Technologia VIO (Visual-Inertial Odometry) analizuje obraz z dolnej kamery klatka po klatce, śledząc przesunięcie punktów charakterystycznych w terenie. Następnie algorytm fuzjuje te dane wizyjne z odczytami z przyspieszeniomierzy, określając relatywne przesunięcie maszyny [Źródło 3].
Kolejnym poziomem zaawansowania jest VSLAM (Visual Simultaneous Localization and Mapping). Dron wykorzystujący tę technologię jest w stanie w czasie rzeczywistym budować trójwymiarową mapę nieznanego otoczenia na podstawie danych z kamer stereoskopowych, umiejscawiając na niej jednocześnie samego siebie.
Fuzja sensoryczna, czyli elektroniczny „mózg” drona
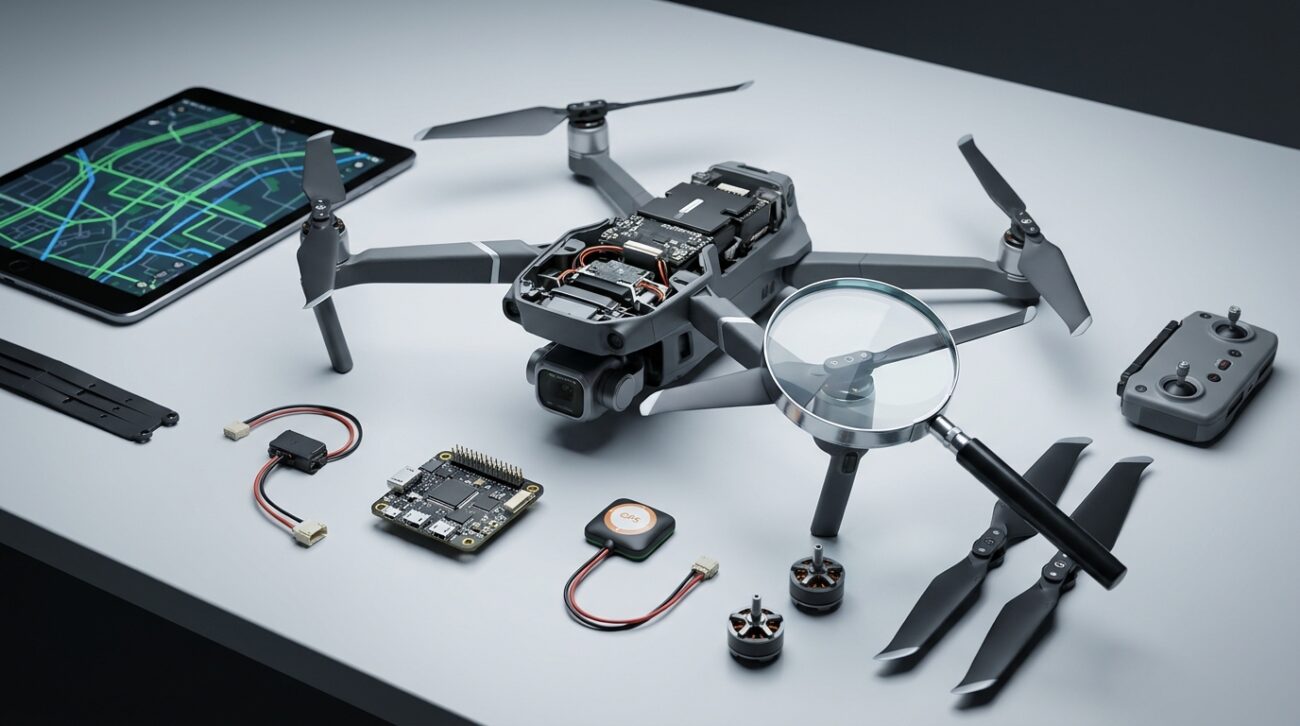
Centralnym układem nerwowym każdego drona jest Kontroler Lotu (FC), którego zadaniem jest nieustanne przetwarzanie danych ze środowiska zewnętrznego. Jego najważniejszym procesem matematycznym jest EKF (Extended Kalman Filter) – Rozszerzony Filtr Kalmana. Jest to zaawansowany algorytm predykcyjny, który pobiera „szumne” i opóźnione odczyty z wielu czujników (żyroskopu, akcelerometru, barometru, magnetometru i GPS), łącząc je w jeden, wysoce niezawodny model określający położenie, orientację i prędkość maszyny.
Czego nie dowiesz się ze zwykłych poradników? (Sekrety inżynierów)
Aby w pełni pojąć zaawansowanie technologii bezzałogowców, należy spojrzeć poza ogólnodostępną wiedzę hobbystyczną. Poniższe zagadnienia stanowią o realnej skuteczności systemów lotu w środowiskach komercyjnych i militarnych.
Zjawisko dryftu czujnika (Sensor Drift)
Nawet najlepszej klasy żyroskopy i akcelerometry typu MEMS (Micro-Electro-Mechanical Systems) nie są wolne od błędów mikroskopowych. Dryft czujnika (Sensor Drift) to zjawisko polegające na kumulowaniu się tych drobnych błędów pomiarowych w czasie. Jeśli dron poruszałby się w oparciu wyłącznie o swoje sensory wewnętrzne, bez zewnętrznej korekty ze strony GPS lub kamer VIO, już po kilkudziesięciu sekundach straciłby orientację przestrzenną i uległby katastrofie. To właśnie w tym miejscu Rozszerzony Filtr Kalmana okazuje się niezbędny – nieustannie koryguje on ten dryft, odrzucając nierealistyczne pomiary z uszkodzonych czujników.
Eliminacja opóźnień: Rola regulatorów ESC i protokołu DShot
Szybkość, z jaką dron reaguje na nagłe podmuchy wiatru, zależy od komunikacji między kontrolerem lotu a regulatorami obrotów silnika ESC (Electronic Speed Controller). Zamiast starych sygnałów analogowych PWM, nowoczesne konstrukcje używają ultraszybkiego, cyfrowego protokołu DShot600. Komunikuje się on z przepustowością 600 kbps, przesyłając pakiety danych do silników bezszczotkowych z mikrosekundową precyzją, co eliminuje opóźnienia i czyni sygnał w pełni odpornym na zakłócenia elektromagnetyczne [Źródło 4].
Omijanie przeszkód (APAS) i jego technologiczne limity
Zaawansowane systemy takie jak APAS (Advanced Pilot Assistance System) wykorzystują algorytmy dynamicznego planowania ścieżki oparte na logice grafów (np. D* Lite lub A*). Potrafią one wyliczyć bezkolizyjną trajektorię omijania przeszkód w ułamku sekundy. Jednakże, jak wskazują analizy inżynieryjne [Źródło 5], sensory wizyjne bywają zawodne w trudnych warunkach oświetleniowych lub w starciu z bardzo cienkimi przeszkodami, takimi jak nagie gałęzie drzew w zimie, co wymusza implementację dodatkowych czujników LiDAR lub radarów milimetrowych.
Zestawienie kluczowych parametrów technicznych lotu autonomicznego
Precyzja lotu drona jest ściśle powiązana z częstotliwością próbkowania danych. Poniższa tabela szczegółowo obrazuje kluczowe wartości, na których opiera się system kontroli lotu.
Czytaj więcejZwiń
| Technologia / Czujnik | Parametr pomiarowy | Znaczenie dla stabilności drona |
|---|---|---|
| Częstotliwość pracy IMU (Żyroskop / Akcelerometr) | Od 1 kHz do 8 kHz | Kontroler lotu dokonuje od 1000 do 8000 odczytów położenia na sekundę, korygując natychmiast każdą turbulencję. |
| Precyzja modułu RTK GNSS | 1–2 cm (poziom) / 2-3 cm (pion) | Umożliwia fotogrametrię geodezyjną z centymetrową dokładnością bez konieczności zakładania naziemnych fotopunktów. |
| Protokół ESC DShot600 | Prędkość: 600 kbps | Wolny od szumów i błędów analogowych cyfrowy transfer instrukcji do silników. Zapewnia natychmiastową reakcję. |
| Szybkość uników dla systemów wizyjnych | do 48 km/h (zasięg 10 metrów) | Najnowocześniejsze systemy mapują teren wystarczająco szybko, by bezpiecznie omijać leśną gęstwinę w pełnym locie. |
W mojej codziennej audytorskiej praktyce przy systemach BSP, najczęściej zauważanym powodem awarii w systemach GPS-Denied nie są błędy kodu SLAM, lecz prozaiczne zabrudzenia układu optycznego. Kurz osiadający na obiektywach kamer pozycjonujących drastycznie redukuje ilość wyłapywanych punktów odniesienia. Dla Rozszerzonego Filtru Kalmana oznacza to odcięcie zaufanego źródła prawdy, co natychmiast potęguje opisywany wcześniej efekt dryftu czujników inercyjnych i skutkuje utratą zawisu. Ostrzegam przed tym przy każdym wdrożeniu przemysłowym.
Podsumowanie mechaniki lotu i nawigacji
Odpowiedź na pytanie, jak dron utrzymuje się w powietrzu, leży w mistrzowskim połączeniu dynamiki płynów i precyzyjnego zarządzania wektorami sił wywieranymi przez niezależnie sterowane silniki BLDC. Z kolei jego autonomia nawigacyjna to wynik ciągłej ewolucji mikroprocesorów oraz algorytmów takich jak VIO, VSLAM czy Rozszerzony Filtr Kalmana (EKF). Maszyny te to latające sieci sensoryczne, które dzięki błyskawicznemu przetwarzaniu tysięcy danych na sekundę uodporniły się na błędy i zakłócenia, umożliwiając wykonywanie misji, które jeszcze kilka lat temu uważano za niemożliwe dla maszyn bezzałogowych [Źródło 6].
Bibliografia i źródła
- [Źródło 1] Mechanika lotu drona i rozkład sił (kursnadrony.pl)
- [Źródło 2] Systemy inercyjne do nawigacji bezzałogowych statków powietrznych (systems.com)
- [Źródło 3] Real-Time Autonomous UAV Navigation with SLAM-Based Mapping (mdpi.com)
- [Źródło 4] Protokoły cyfrowe DShot a ESC (fpv.com.pl)
- [Źródło 5] Czujniki Unikania Przeszkód w Dronach – Dlaczego Zawodzą? (dronmag.pl)
- [Źródło 6] Podstawy technologii nowoczesnych bezzałogowców (swiatdronow.pl)
- [Źródło 7] Drony dla firm – Technologie geodezyjne (dronydlafirmy.pl)
FAQ – najczęściej zadawane pytania
Jak fizyka pozwala dronowi utrzymywać się w powietrzu?
Dron generuje pionową siłę nośną dzięki śmigłom napędzanym przez silniki bezszczotkowe, co zgodnie z III zasadą dynamiki Newtona pozwala zrównoważyć siłę grawitacji i przejść w stan zawisu.
W jaki sposób dron zapobiega niekontrolowanemu wirowaniu wokół własnej osi?
Inżynierowie stosują przeciwbieżny układ napędowy, w którym dwa silniki obracają się zgodnie z ruchem wskazówek zegara, a dwa przeciwnie, co powoduje wzajemne znoszenie się momentów obrotowych.
Czym jest technologia RTK i jaką przewagę daje nad zwykłym GPS?
Technologia RTK (Real-Time Kinematic) koryguje błędy satelitarne za pomocą naziemnej stacji referencyjnej, co zwiększa precyzję pozycjonowania drona z kilku metrów do zaledwie 1–2 centymetrów.
Jak drony nawigują w miejscach pozbawionych sygnału GPS?
W środowiskach bez GPS drony korzystają z technologii VIO oraz VSLAM, które analizują obraz z kamer i dane z czujników ruchu, budując mapę otoczenia w czasie rzeczywistym i określając na niej swoją pozycję.
Co to jest zjawisko dryftu czujnika i jak jest eliminowane?
Dryft czujnika to kumulowanie się drobnych błędów pomiarowych żyroskopów i akcelerometrów. Jest on eliminowany przez Kontroler Lotu za pomocą Rozszerzonego Filtru Kalmana (EKF), który koryguje dane w oparciu o inne sensory.
Z jakimi ograniczeniami mierzą się systemy omijania przeszkód (APAS)?
Systemy APAS mogą mieć trudności z wykrywaniem bardzo cienkich obiektów, takich jak gołe gałęzie drzew, oraz mogą działać mniej skutecznie w trudnych warunkach oświetleniowych lub przy zabrudzonej optyce kamer.